На GTC Berlin 21 октября NVIDIA представила расширение программной платформы Isaac. Главная идея — сократить путь от обучения робота в виртуальной среде до выполнения задач на настоящем оборудовании. Речь идёт об инструментах для разработчиков робототехники, а не о готовом универсальном домашнем помощнике.
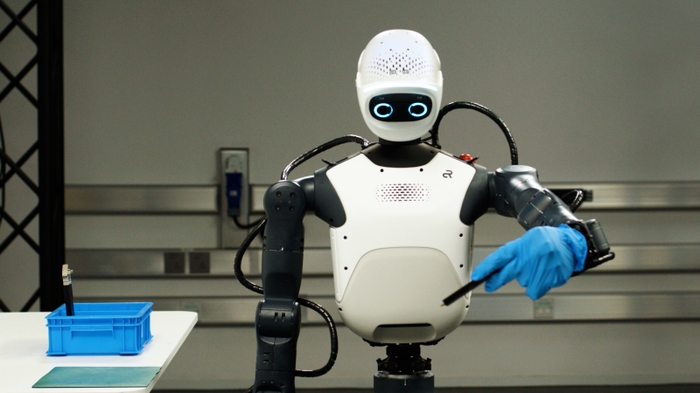 Официальная иллюстрация экосистемы Isaac. Изображение: NVIDIA.
Isaac Lab 3.0 стал общедоступным
Среда обучения Isaac Lab 3.0 получила поддержку физических движков Newton и PhysX и распределённых вычислений на нескольких GPU. В симуляции можно многократно повторять движения и ситуации, которые дорого или небезопасно воспроизводить на реальном роботе. Открытые инструменты позволяют исследователям настраивать такие эксперименты под свои задачи.
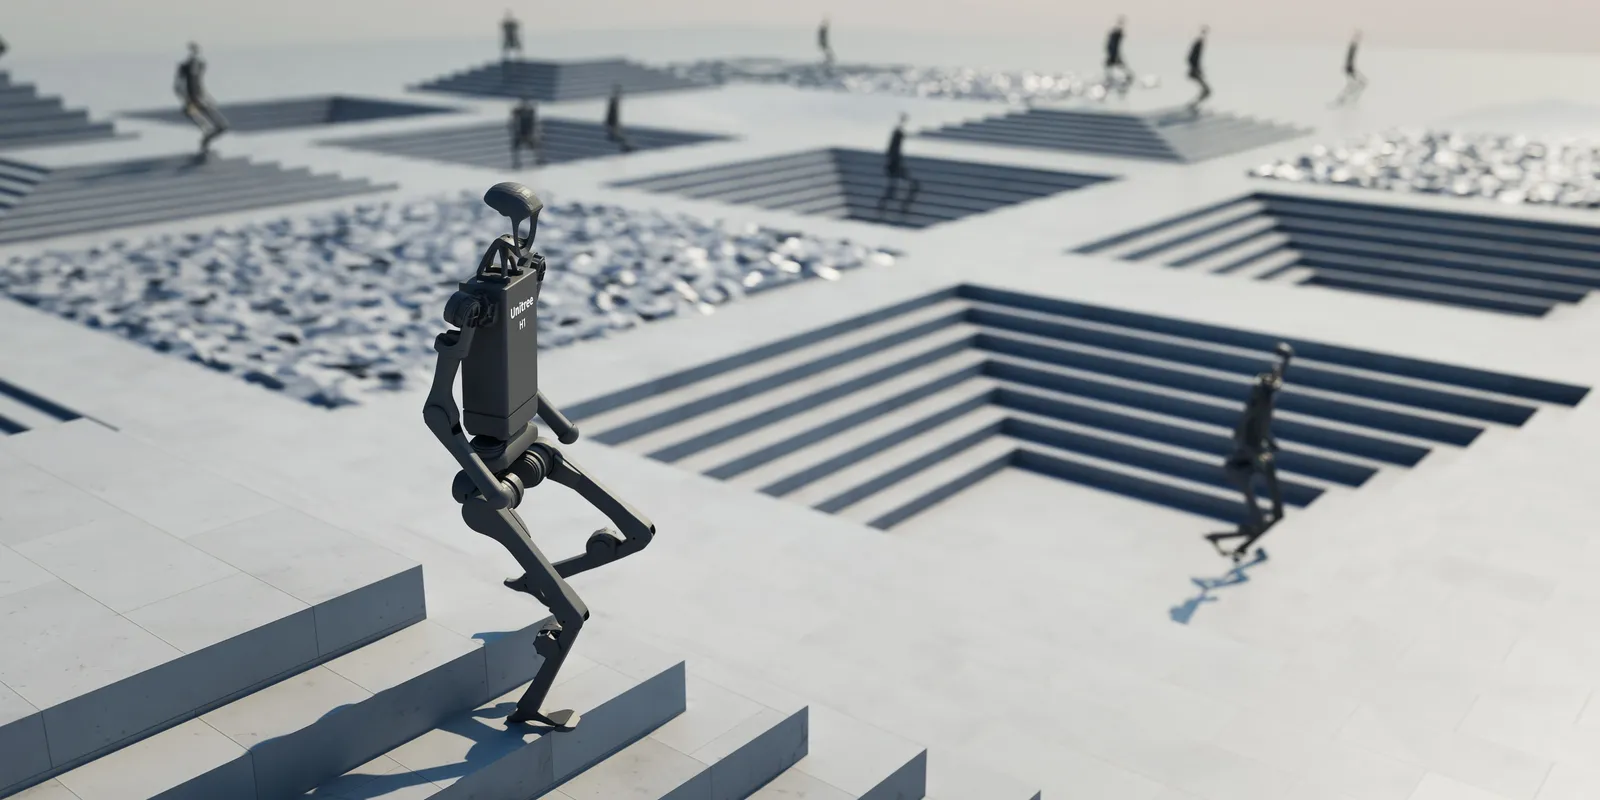 Пример симуляции из документации Isaac Lab. Изображение: NVIDIA; это виртуальная среда.
От модели к управлению
Новый открытый runtime Isaac OS на базе Holoscan должен соединять ИИ-модели, датчики и контуры управления. Дополняют платформу готовые рабочие процессы для обучения и генерации данных, а также каталог SimReady Central с более чем двумя тысячами подготовленных объектов.
Почему это интересно рынку
Разработчики получают больше общих компонентов вместо необходимости собирать весь программный стек с нуля. Однако успех в симуляторе ещё нужно подтверждать физическими испытаниями: реальные поверхности, освещение и погрешности датчиков отличаются от цифровой сцены. Доступность отдельных наборов данных и компонентов также различается — часть материалов предназначена для участников партнёрских программ.


 Носители информации и HDD
 Системы видеонаблюдения
 Телекоммуникационное оборудование
 Мониторы, телевизоры и видеостены


