Исследователи Гонконгского университета науки и технологий встроили мягкую оптическую тактильную оболочку в жёсткий каркас роботизированной руки EmArm. Датчики работают по всей поверхности плеча и предплечья, помогая корректировать движение при контакте с предметом или человеком.
Университет представил работу 16 октября. Исследование опубликовано в Nature Sensors; командой руководил профессор Шэнь Яцзин, первый автор статьи — Тан Ифэн. Это лабораторная разработка, коммерческий выпуск не объявлен.
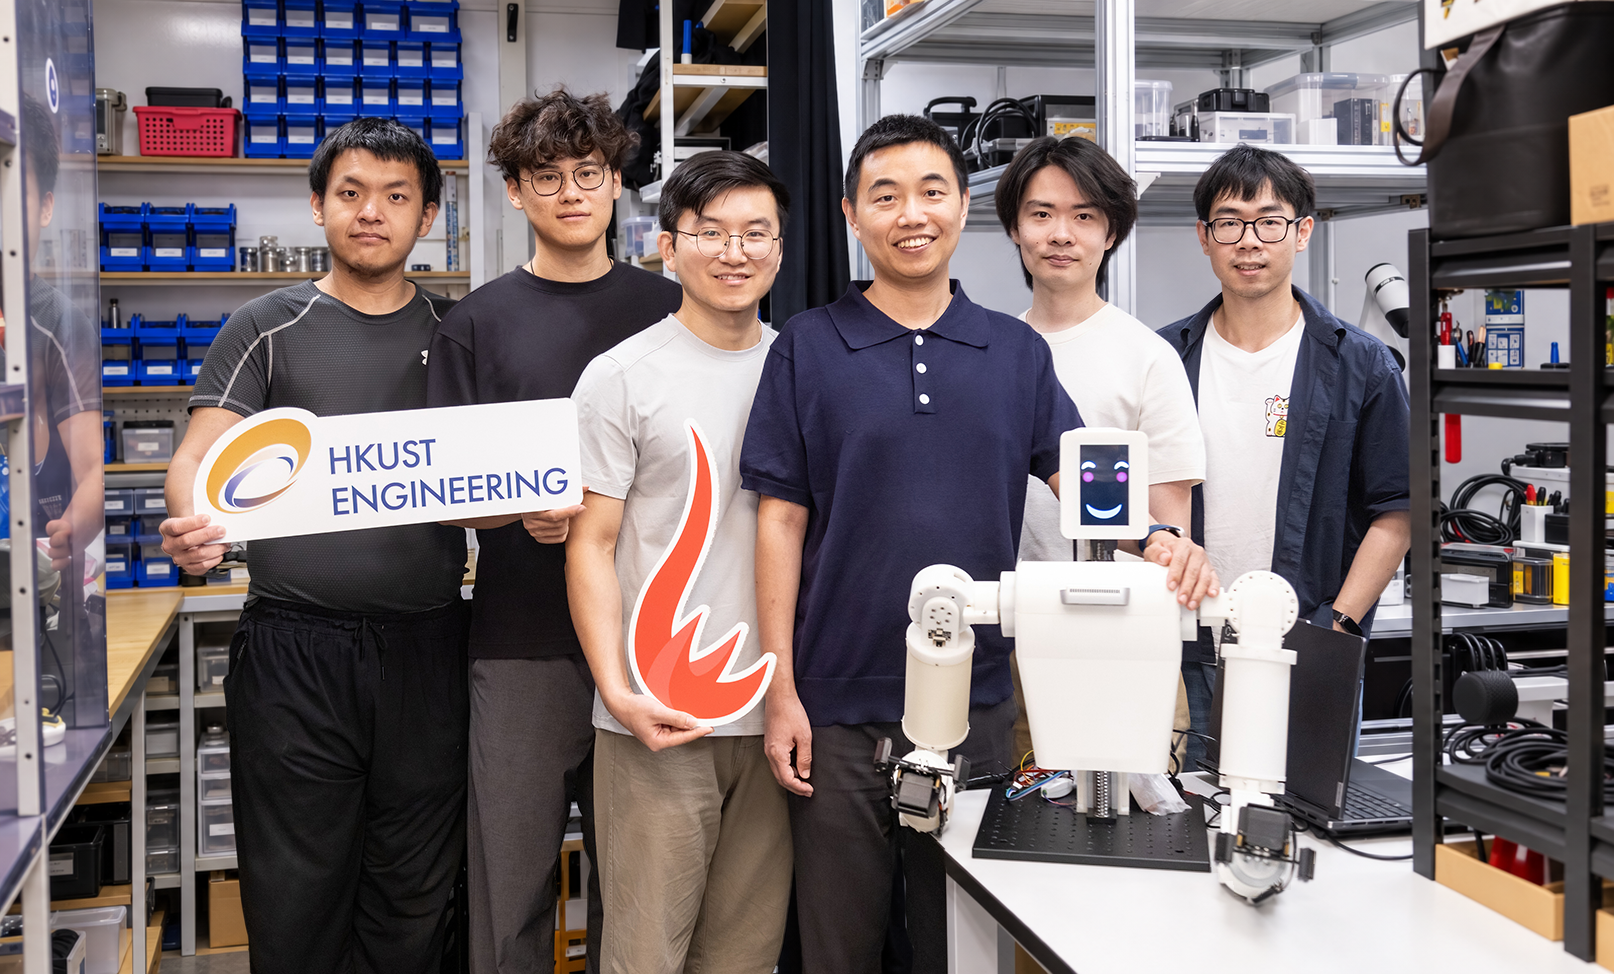 Исследовательская команда с EmArm. Фото: HKUST.
Как устроено осязание
Внутренние миниатюрные камеры наблюдают за деформацией мягкой оболочки. Система извлекает место, площадь и силу контакта, а также число точек прикосновения. Эти сведения объединяются с данными о положении суставов.
Площадь чувствительной оболочки превышает 71 тысячу квадратных миллиметров. Авторы сообщают о пространственном разрешении 0,085 мм и отдельно — о пороге различения двух точек от 18,2 мм. Это разные показатели; их нельзя считать одной и той же точностью позиционирования руки.
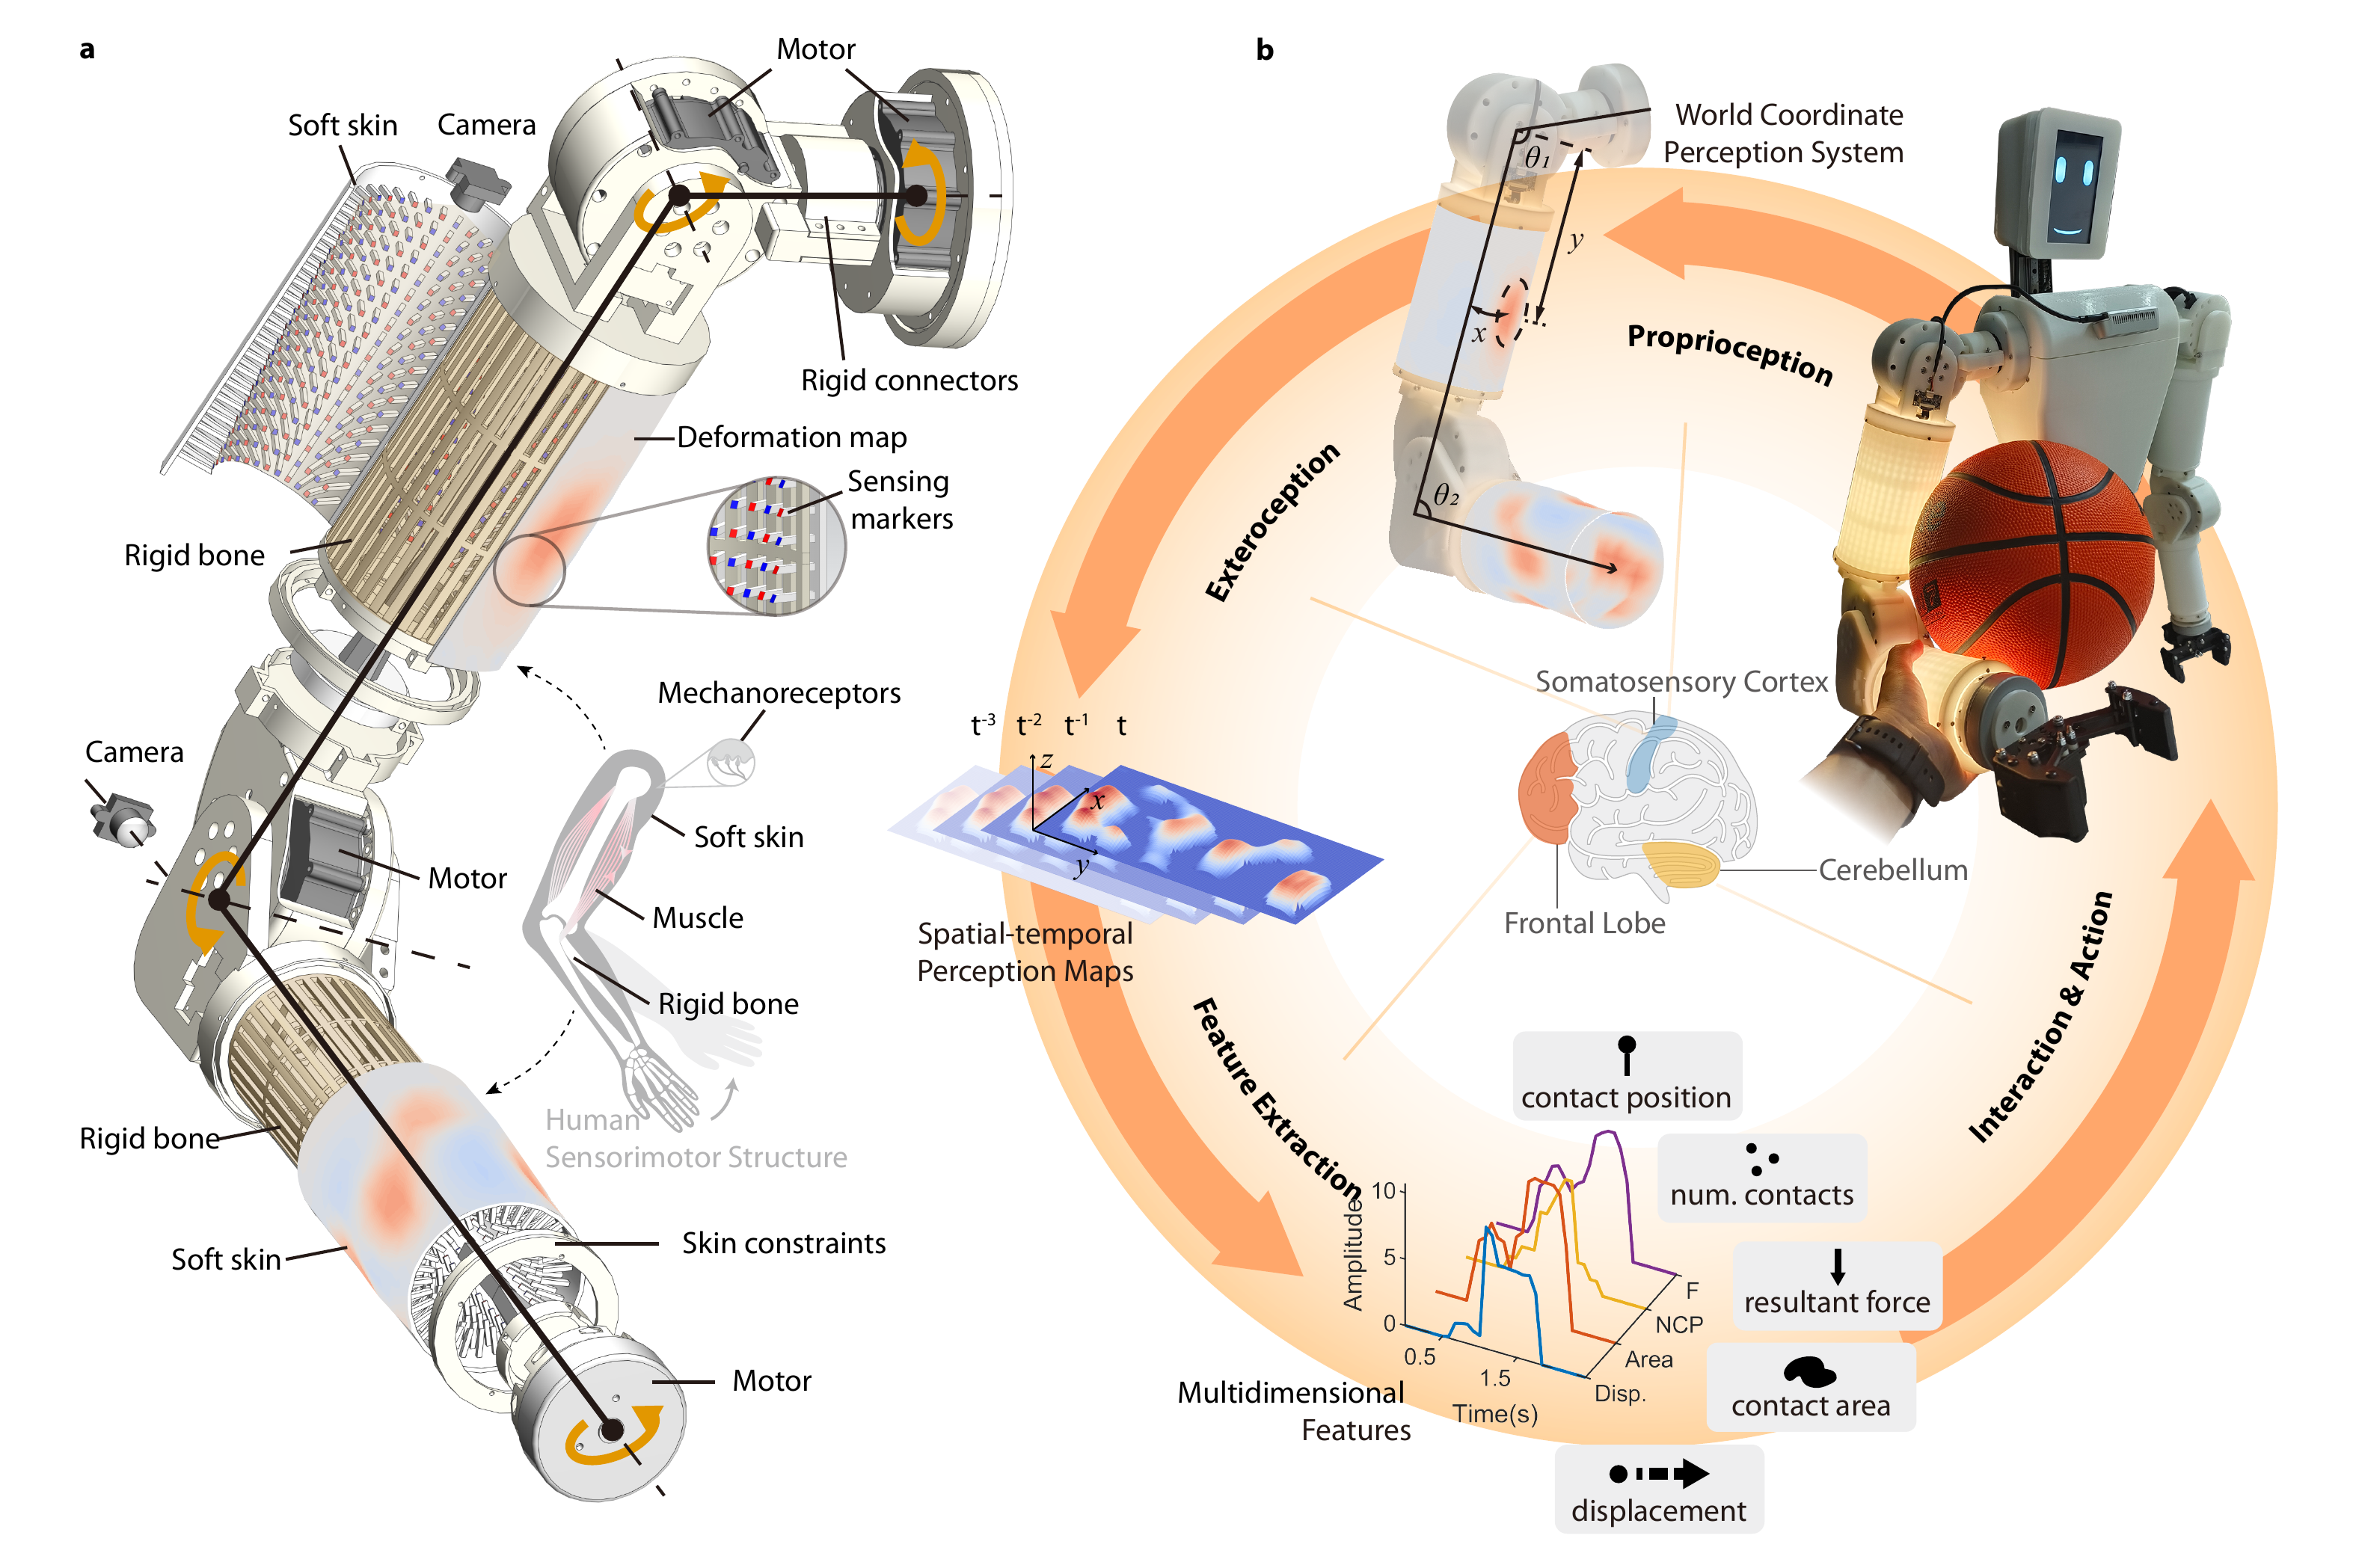 Сочетание механического каркаса, тактильной оболочки и контура управления. Схема: HKUST.
Что показали эксперименты
Рука удерживала смещённый относительно центра баскетбольный мяч, меняя позу по тактильной обратной связи. При появлении препятствия, которое не видно камере, контакт помогал остановиться и перепланировать траекторию.
В испытаниях система также различала пять типов прикосновений. Сообщаемые высокие проценты распознавания относятся к условиям этих экспериментов, а не к любому контакту в произвольной обстановке.
Почему это интересно робототехнике
Зрение даёт информацию на расстоянии, но часть событий становится заметна только при контакте. Совмещение этих каналов может помочь роботам работать рядом с людьми. До обещаний безопасной массовой эксплуатации нужны дополнительные проверки всей системы, а не только отдельного датчика.
Первоисточник и медиа: HKUST, 16 октября 2026 года. Статья: Embodied sensorimotor integration for whole-arm tactile sensing and adaptive robotic manipulation, Nature Sensors.


 Носители информации и HDD
 Системы видеонаблюдения
 Телекоммуникационное оборудование
 Мониторы, телевизоры и видеостены
 Сетевое оборудование


