В материале от 13 октября Google показала, как Gemini 4 Argon применяют в робототехнике: для понимания пространства, написания управляющего кода и переноса задач между симуляцией и реальным оборудованием. Это отдельный технический показ возможностей модели, а не анонс новой лаборатории DeepMind.
 Официальная иллюстрация Google for Developers к материалу Kanishka Rao.
Сначала попробовать в цифровом мире
В одном из примеров четвероногий Spot должен убрать банки в контейнер с педалью. Модель создаёт цифровой аналог контейнера в MuJoCo, чтобы отработать последовательность действий перед выполнением на физическом роботе. Важны не только захват предмета, но и равновесие, положение ноги на педали и проверка места сброса.
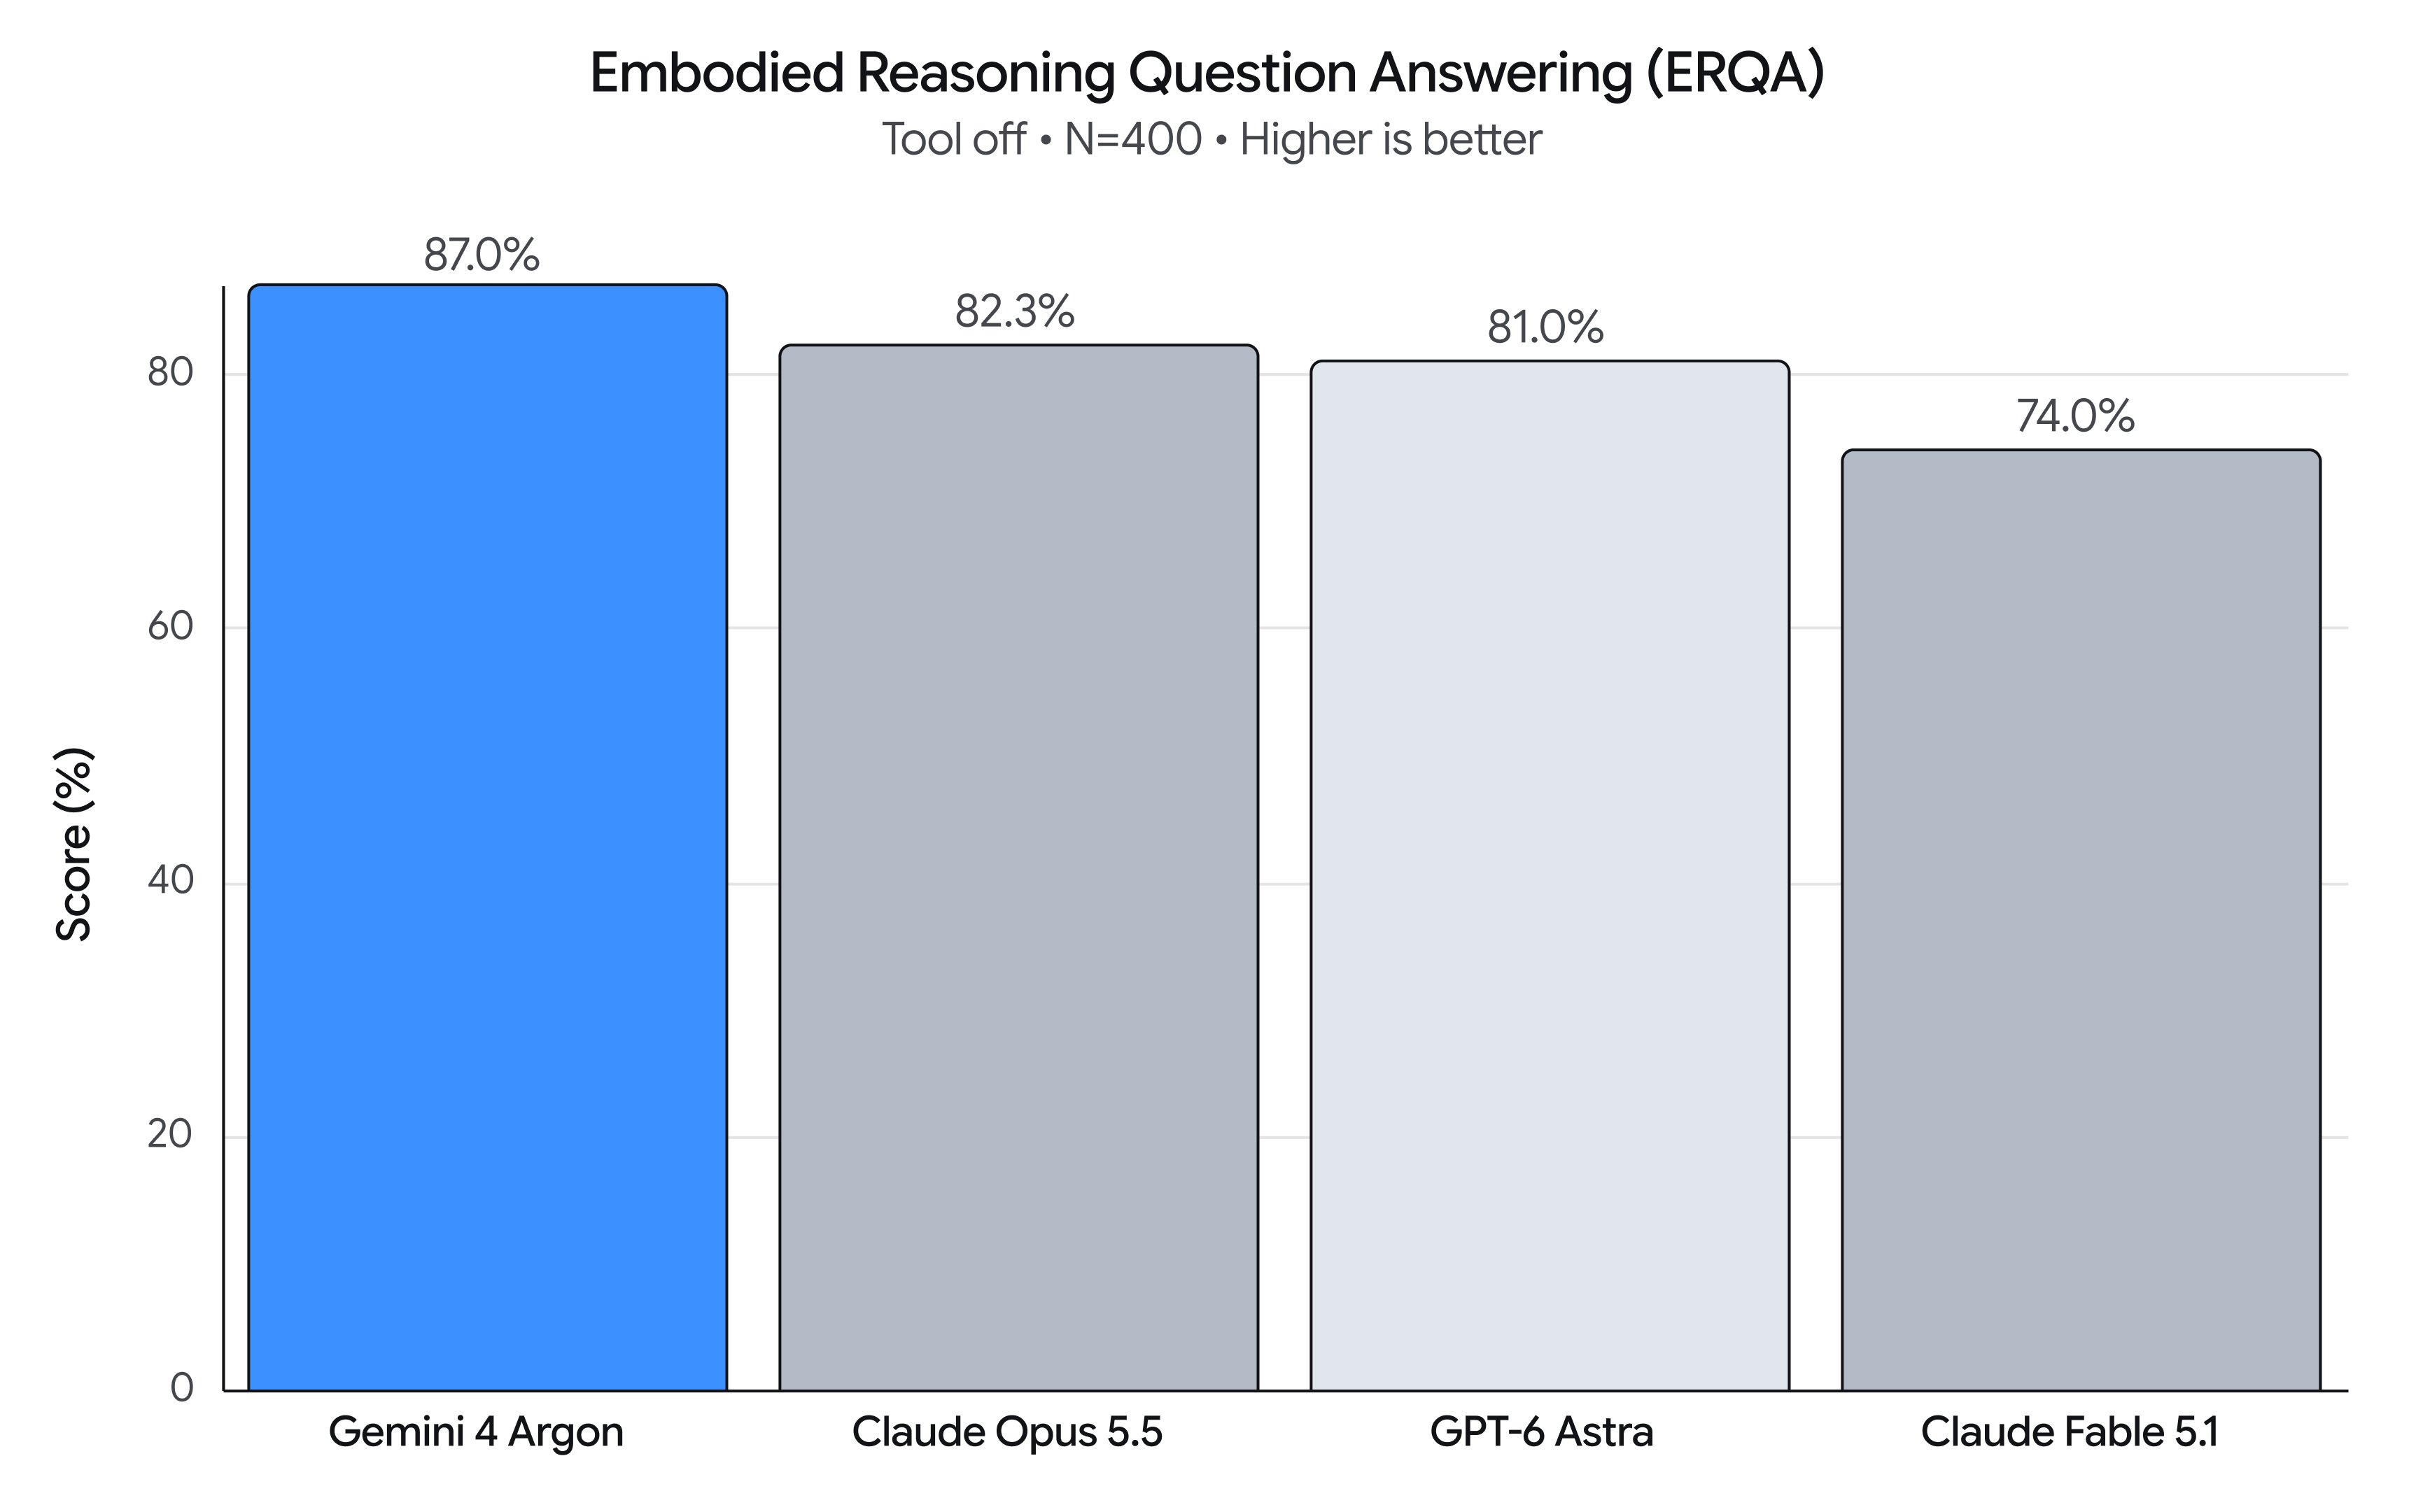 График из официальной публикации Google. Это оценка по выбранному тесту, а не гарантия поведения любого робота.
Кружка как задача на понимание пространства
Другой пример — поставить упавшую кружку вертикально и поместить внутрь салфетку. Система использует камеры, откалиброванные координаты и доступные команды манипулятора. Выполнение идёт несколькими шагами с проверками, поэтому описание не следует сводить к «робот научился всему по одной фразе».
Что здесь важно для отрасли
Подобные инструменты могут сократить объём ручной подготовки отдельных сценариев. Но калибровка, ограничения механики, тестирование и контроль действий остаются частью системы. Показанные примеры подтверждают работу конкретных конфигураций; перенос на другое оборудование и реальные производственные условия требует отдельной проверки.


 Носители информации и HDD
 Системы видеонаблюдения
 Телекоммуникационное оборудование
 Мониторы, телевизоры и видеостены


